
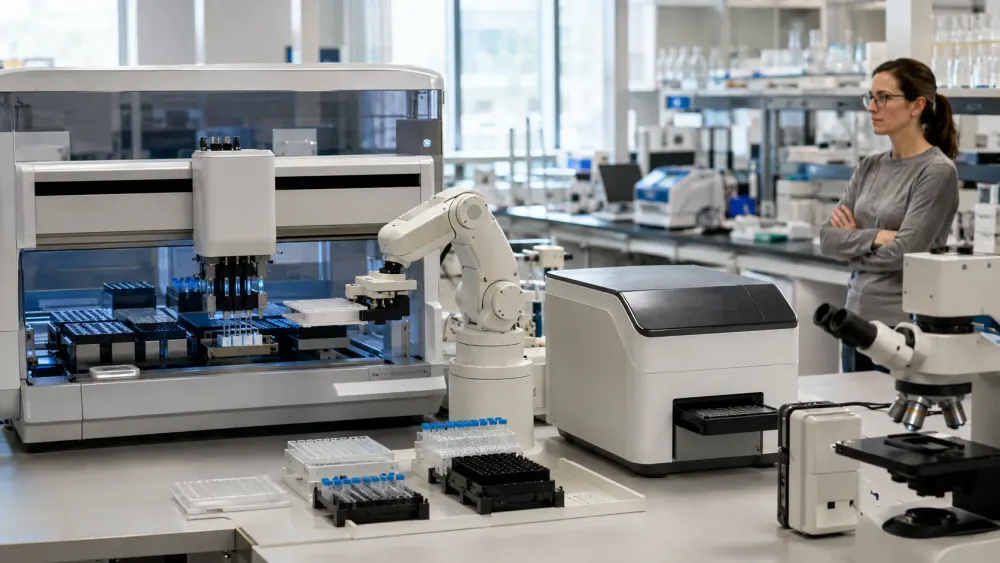
Un equipo de Carnegie Mellon conectó cuatro sistemas de laboratorio previamente incompatibles y completó una curva de dilución en serie autónoma en ocho horas, una tarea que, según los investigadores, normalmente requeriría varias semanas de integración por parte de los proveedores. Este resultado constituye la base de la nueva presentación preliminar de Anthropic sobre el Estándar de Hardware Modelo (MHS, por sus siglas en inglés), una especificación diseñada para permitir que los agentes de IA descubran, supervisen y operen equipos físicos programables.
Anthropic presentó el jueves una versión preliminar a laboratorios científicos selectos y fabricantes de tecnología avanzada. La compañía afirma que la plataforma puede coordinar microscopios, sistemas de manipulación de líquidos, brazos robóticos y otros instrumentos en paralelo, extendiendo la integración de agentes de IA del software a experimentos y sistemas de producción. Reuters confirmó el lanzamiento y su fase de socios limitados.
El anuncio es trascendental porque la integración de hardware sigue siendo uno de los cuellos de botella más persistentes y menos atractivos de la automatización. Además, es preliminar. Los ejemplos publicados con MHS son estudios de caso de socios, no auditorías independientes ni evaluaciones revisadas por pares, y varios utilizan demostraciones en lugar de cargas de trabajo de producción. Muestran que una interfaz común puede reducir el trabajo de ingeniería; no demuestran que la IA de propósito general pueda operar de forma segura en laboratorios o fábricas arbitrarias.
Un lenguaje común para máquinas incompatibles
MHS surgió de una colaboración entre Anthropic y el Janelia Research Campus del Instituto Médico Howard Hughes. Su idea central se asemeja a la de un controlador de dispositivo, la capa de software que actúa como intérprete entre un ordenador y una máquina. En lugar de requerir que un agente aprenda la interfaz de cada fabricante, un controlador MHS expone funciones básicas como la lectura de la temperatura o la escritura de una nueva configuración, junto con una descripción estandarizada de las capacidades de medición y modificación del dispositivo.
Estas descripciones incluyen etiquetas en lenguaje natural para datos que el software podría no revelar, como el peso de un brazo robótico o los límites de seguridad de un instrumento. El controlador genera un archivo de referencia que permite detectar el dispositivo en la red. La versión preliminar indica que un agente puede controlar el equipo mediante el Protocolo de Contexto de Modelo, la línea de comandos o una interfaz de programación de aplicaciones, mientras que los procedimientos más largos se pueden compilar en código determinista en lugar de analizarlos paso a paso.
Esa separación es importante. Los modelos de lenguaje son útiles para interpretar un objetivo experimental y seleccionar herramientas, pero el movimiento repetible de una máquina no debería depender de una respuesta probabilística nueva cada milisegundo. MHS permite que un agente planifique, supervise y ajuste un flujo de trabajo mientras los instrumentos ejecutan comandos limitados. La ventaja prometida es la reutilización: una vez que existe un controlador fiable, otro laboratorio no debería tener que reconstruir la misma integración desde cero.
Las primeras pruebas revelan velocidad y puntos ciegos
La demostración de Carnegie Mellon combinó un manipulador de líquidos, un lector de placas, un brazo robótico y cámaras de monitoreo distribuidos en tres computadoras. Una máquina aceptaba archivos de trabajo, otra dependía de una interfaz de secuencias de comandos de Windows más antigua, y el lector de placas solo ofrecía una pantalla gráfica. El personal de salud presentó sus estados y procedimientos a través de un manifiesto. Un agente utilizó un colorante, no un fármaco, para preparar y medir una curva de dosis-respuesta aproximadamente tres veces más rápido que el flujo de trabajo anterior.
Los investigadores introdujeron deliberadamente seis riesgos, entre ellos una placa faltante o girada, una cámara desconectada y una parada de emergencia activada. El sistema bloqueó los seis antes de que se produjera el movimiento. Durante el experimento, rechazó una curva inicial con un valor de R cuadrado inferior a 0,9, redujo la concentración máxima de 200 a 100 microgramos por mililitro y produjo un segundo ajuste superior a 0,98 sin intervención humana. Estos controles son prometedores, pero el equipo indica explícitamente que la validación con fármacos candidatos reales se incluirá en el trabajo futuro.
Una prueba de concepto de Genentech reveló una limitación diferente. Claude coordinó un manipulador de líquidos, un brazo robótico y un lector de placas para un ensayo de proteínas, y luego optimizó las tasas de pipeteo comparándolas con las transferencias realizadas por expertos. Sin embargo, su configuración inicial genérica produjo burbujas en una muestra viscosa, y al principio volvió a intentarlo en el mismo pocillo, lo que empeoró el problema físico. Los investigadores de Genentech tuvieron que explicar la causa y orientarlo hacia un pocillo limpio y una mezcla más suave. Su caso de estudio es una advertencia útil: la fluidez en el software no es intuición física.
De los guiones a los laboratorios de circuito cerrado
La ambición general es crear un laboratorio autónomo donde el software seleccione un experimento, el equipo lo ejecute, los sensores registren los resultados y el sistema elija la siguiente iteración. La definición del NIST lo describe como un ciclo de retroalimentación cerrado diseñado para maximizar la información obtenida en cada ciclo, con generación, manipulación y caracterización automatizadas de muestras que requieren poca intervención humana. El MHS no proporciona el objetivo científico ni garantiza mediciones válidas, pero podría servir de nexo entre el algoritmo y el laboratorio.
En la Universidad de Washington, un investigador de posgrado conectó seis instrumentos en menos de una semana. Las demostraciones incluyeron la observación en tiempo real de curvas de PCR cuantitativa, la solicitud de aprobación antes de detener una ejecución y la coordinación de un brazo robótico con un manipulador de líquidos para que las placas solo cambiaran de manos después de que cada dispositivo informara un estado seguro. El investigador señaló que el monitoreo continuo consume recursos informáticos y que los protocolos más complejos requerirán una optimización sustancial.
Los investigadores de Janelia utilizaron el estándar para unificar siete programas de diferentes proveedores en un sistema de neurociencia, reduciendo la incorporación de una nueva cámara de un proyecto de varios días a solo unos minutos. QuEra aplicó MHS a la recuperación del subsistema de control láser de una computadora cuántica. La compañía afirma que un equipo de cuatro personas había dedicado previamente entre dos y tres semanas a un script de recuperación desarrollado manualmente; su informe piloto también indica que el agente a veces se detenía durante la noche para obtener aprobación y no podía diagnosticar fallas de hardware físico.
Estos resultados se ajustan a una tendencia de investigación más amplia, pero también a sus limitaciones. Un estudio de Nature señala que muchos sistemas experimentales autónomos siguen siendo personalizados, limitados y restringidos a un conjunto reducido de herramientas. Pasar de demostraciones impresionantes a laboratorios adaptables requiere una infraestructura que permita probar de forma segura las decisiones de software y las acciones físicas. Un vocabulario de hardware compartido facilita la interoperabilidad; sin embargo, no elimina la necesidad de modelos de dominio, instrumentos calibrados o científicos cualificados.
El acceso físico aumenta el costo del error
Un agente que archiva incorrectamente un documento genera inconvenientes. Un agente que mueve un robot, cambia un láser o dispensa una muestra biológica puede dañar el equipo, alterar pruebas o lesionar a alguien. Por lo tanto, la seguridad se basa en al menos tres niveles: acceso seguro al sistema de control, límites deterministas impuestos por los controladores y los procedimientos, y autoridad humana sobre acciones cuyas consecuencias son inciertas o irreversibles.
MHS puede utilizar el Protocolo de Contexto Modelo, que presenta su propia vulnerabilidad cuando las herramientas remotas traspasan los límites de confianza. La guía de seguridad exige que los servidores verifiquen las solicitudes entrantes y rechacen los tokens que no se hayan emitido para ese servidor; también identifica riesgos como la falsificación de solicitudes del lado del servidor y el robo de identificadores de estado. Además, los laboratorios necesitarán aislamiento de red, credenciales con privilegios mínimos, controladores firmados, registros de auditoría inmutables y una regla clara que establezca que las paradas de emergencia físicas tienen prioridad sobre los comandos del agente.
Las afirmaciones sobre el rendimiento también requieren pruebas estandarizadas. El programa de robótica hace hincapié en las métricas y los protocolos de percepción, destreza, seguridad, coordinación e interoperabilidad. El ejercicio de riesgo inducido de MHS proporciona el tipo de evidencia adecuado, pero seis condiciones bloqueadas en una configuración controlada no constituyen una certificación de seguridad. Las evaluaciones deben abarcar sensores degradados, entradas maliciosas, fallos de sincronización, deriva de calibración y combinaciones de fallos imprevistas por parte del equipo de desarrollo.
La adopción depende de factores determinantes y evidencias
Anthropic afirma que MHS es independiente del modelo y que eventualmente será de código abierto, pero no ha anunciado una fecha de disponibilidad general. Por ahora, el acceso está restringido mientras los socios iniciales desarrollan evaluaciones de seguridad y prácticas operativas. Esto hace que la versión preliminar se asemeje más a una propuesta respaldada por prototipos que a un estándar de la industria. Un estándar solo se vuelve duradero cuando los proveedores de modelos, fabricantes de equipos, laboratorios y empresas de fabricación pueden implementarlo de forma independiente.
El factor decisivo podría ser el ecosistema de controladores, más que el agente. Los laboratorios cuentan con instrumentos obsoletos, software de proveedor bloqueado y dispositivos sin una interfaz de programación moderna. Su soporte requerirá documentación, mantenimiento y pruebas de conformidad. Los fabricantes de hardware deben decidir si publican controladores MHS nativos, mientras que los clientes deben determinar quién es responsable cuando un controlador describe un límite incorrectamente o un agente interpreta un estado de forma ambigua.
No obstante, MHS replantea un problema importante. La cuestión ya no es solo si un modelo de IA puede elaborar planes experimentales, sino si diferentes máquinas pueden revelar capacidades fiables y delimitadas que el software pueda combinar. El resultado de ocho horas de Carnegie Mellon sugiere que esta capa puede reducir drásticamente el tiempo de integración. Las burbujas en Genentech y las demoras en la aprobación de QuEra demuestran por qué la velocidad no puede sustituir la comprensión física, la validación ni el control humano responsable.











